Giải chuyên đề Công nghệ 12 Điện - Điện tử kết nối: Bài 4 Đặc điểm và các nội dung liên quan trong một dự án nghiên cứu thuộc lĩnh vực hệ thống nhúng
Hướng dẫn giải Chuyên đề Công nghệ 12 - Điện - Điện tử kết nối tri thức: Giải bài 4 Đặc điểm và các nội dung liên quan trong một dự án nghiên cứu thuộc lĩnh vực hệ thống nhúng. Bài được giải chi tiết, rõ ràng, dễ hiểu. Bài giải giúp học sinh nắm vững kiến thức trong sách giáo khoa, rèn kĩ năng giải bài tập và có phương pháp học tập hiệu quả.
Nội dung chi tiết
KHỞI ĐỘNG:
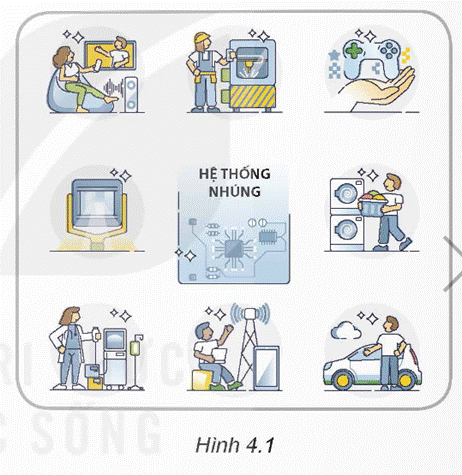
Câu hỏi: Hãy quan sát Hình 4.1 và kể tên một số ứng dụng nổi bật của hệ thống nhúng trong đời sống
Giải chi tiết:
Một số ứng dụng của hệ thống nhúng trong đời sống: TV thông minh, máy chơi game, máy giặt thông minh, hệ thống phát tín hiệu, ….
I. KHÁI NIỆM VỀ HỆ THỐNG NHÚNG
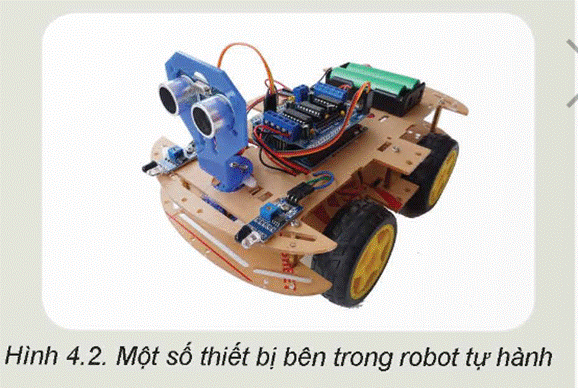
Câu hỏi 1: Quan sát robot tự hành Hình 4.2 và cho biết vai trò của các module được sử dụng trên robot này
Giải chi tiết:
Robot tự hành Hình 4.2 bao gồm các module chính sau:
- Mô-đun khung gầm: Là bộ khung cơ bản của robot, có chức năng nâng đỡ các module khác và di chuyển robot trên mặt đất. Mô-đun khung gầm thường được làm bằng kim loại hoặc nhựa và có thể có bánh xe, xích hoặc chân để di chuyển.
- Mô-đun động cơ: Cung cấp năng lượng cho robot di chuyển. Mô-đun động cơ thường bao gồm động cơ điện, bộ điều khiển động cơ và pin.
- Mô-đun cảm biến: Phát hiện môi trường xung quanh robot và cung cấp thông tin cho bộ điều khiển. Các loại cảm biến phổ biến bao gồm cảm biến camera, cảm biến lidar, cảm biến siêu âm và cảm biến tiệm cận.
- Mô-đun bộ điều khiển: Là bộ não của robot, có chức năng xử lý thông tin từ các cảm biến, đưa ra quyết định điều khiển và gửi tín hiệu đến các mô-đun khác. Mô-đun bộ điều khiển thường bao gồm vi điều khiển hoặc máy tính.
- Mô-đun truyền động: Thực hiện các chuyển động theo lệnh của bộ điều khiển. Mô-đun truyền động thường bao gồm servo, động cơ bước hoặc động cơ DC.
- Mô-đun nguồn điện: Cung cấp năng lượng cho các module khác. Mô-đun nguồn điện thường bao gồm pin, bộ điều chỉnh điện áp và bộ chuyển đổi DC-DC.
Vai trò cụ thể của từng module trên robot tự hành Hình 4.2 như sau:
- Mô-đun khung gầm: Trong hình ảnh, khung gầm của robot được làm bằng kim loại và có 4 bánh xe để di chuyển.
- Mô-đun động cơ: Mô-đun động cơ của robot bao gồm 4 động cơ điện, mỗi động cơ được gắn vào một bánh xe.
- Mô-đun cảm biến: Robot có 2 cảm biến camera ở phía trước, 2 cảm biến lidar ở phía trước và 2 cảm biến siêu âm ở phía sau.
- Mô-đun bộ điều khiển: Mô-đun bộ điều khiển của robot là một vi điều khiển được gắn trên bo mạch chủ.
- Mô-đun truyền động: Mô-đun truyền động của robot bao gồm 4 servo, mỗi servo được gắn vào một bánh xe.
- Mô-đun nguồn điện: Mô-đun nguồn điện của robot bao gồm một pin lithium-ion và một bộ điều chỉnh điện áp.
Nhờ sự kết hợp của các module này, robot tự hành Hình 4.2 có thể di chuyển tự động trên mặt đất, phát hiện chướng ngại vật và tránh va chạm.
II. ĐẶC ĐIỂM VÀ CÁC NỘI DUNG LIÊN QUAN CỦA MỘT DỰ ÁN NGHIÊN CỨU THUỘC LĨNH VỰC HỆ THỐNG NHÚNG
KẾT NỐI NĂNG LỰC
Câu hỏi: Hãy tìm hiểu và phân tích tính liên ngành trong một dự án nghiên cứu ứng dụng hệ thống nhúng để tự tưới cho cây dưa lưới
Giải chi tiết:
Dự án nghiên cứu ứng dụng hệ thống nhúng để tự tưới cho cây dưa lưới là một dự án mang tính liên ngành, kết hợp kiến thức từ nhiều lĩnh vực khác nhau để giải quyết một vấn đề cụ thể. Dưới đây là một số phân tích về tính liên ngành trong dự án này:
1. Kỹ thuật điện tử:
- Thiết kế và phát triển hệ thống nhúng để điều khiển hệ thống tưới tự động.
- Lựa chọn và sử dụng các linh kiện điện tử phù hợp như cảm biến, bộ vi điều khiển, bộ truyền động,...
- Lập trình hệ thống nhúng để thu thập dữ liệu từ cảm biến, xử lý dữ liệu và điều khiển hệ thống tưới.
2. Kỹ thuật cơ khí:
- Thiết kế và chế tạo các bộ phận cơ khí của hệ thống tưới như khung, van, ống dẫn nước,...
- Lựa chọn và sử dụng các vật liệu phù hợp để đảm bảo độ bền và hiệu quả hoạt động của hệ thống.
- Lắp ráp và cài đặt hệ thống tưới.
3. Kỹ thuật nông nghiệp:
- Nghiên cứu nhu cầu nước của cây dưa lưới ở các giai đoạn sinh trưởng khác nhau.
- Xác định thời điểm và lượng nước tưới phù hợp cho cây dưa lưới.
- Lựa chọn phương pháp tưới phù hợp với điều kiện địa hình và nguồn nước.
4. Tin học:
- Phát triển phần mềm để giám sát và điều khiển hệ thống tưới từ xa.
- Thu thập và phân tích dữ liệu về hoạt động của hệ thống tưới.
- Lập trình hệ thống để tự động điều chỉnh lượng nước tưới dựa trên dữ liệu thu thập được.
5. Kinh tế:
- Đánh giá tính hiệu quả kinh tế của hệ thống tưới tự động.
- Xác định chi phí đầu tư, vận hành và bảo trì hệ thống.
- So sánh hiệu quả kinh tế của hệ thống tưới tự động với các phương pháp tưới truyền thống.
VẬN DỤNG
Câu hỏi: Hãy phân tích các đặc điểm và trình bày các nội dung liên quan của dự án nghiên cứu ứng dụng hệ thống nhúng chế tạo robot tự hành trên Hình 4.2
Giải chi tiết:
Dự án này có thể bao gồm các nội dung chính sau:
1. Nghiên cứu và thiết kế hệ thống nhúng:
- Lựa chọn phần cứng phù hợp cho robot, bao gồm vi điều khiển, cảm biến, bộ truyền động,...
- Lập trình hệ thống nhúng để điều khiển robot di chuyển, thực hiện các nhiệm vụ và tương tác với môi trường xung quanh.
- Thiết kế giao diện người dùng để điều khiển và giám sát robot.
2. Nghiên cứu và phát triển các thuật toán điều khiển:
- Phát triển các thuật toán để robot di chuyển tự động, tránh chướng ngại vật và tìm đường đến đích.
- Phát triển các thuật toán để robot thao tác vật thể một cách chính xác và hiệu quả.
- Phát triển các thuật toán để robot thu thập dữ liệu từ môi trường xung quanh.
3. Thiết kế và chế tạo robot:
- Thiết kế khung gầm robot, bao gồm các bộ phận cơ khí, điện tử và phần mềm.
- Chế tạo robot theo thiết kế đã được phê duyệt.
- Kiểm tra và đánh giá hiệu suất hoạt động của robot.
4. Ứng dụng robot:
- Ứng dụng robot trong các lĩnh vực như sản xuất, nông nghiệp, y tế, dịch vụ khách hàng,...
- Nghiên cứu và phát triển các ứng dụng mới cho robot.
Tài liệu cùng môn học
- Trắc nghiệm công nghệ điện 12 kết nối tri thức
- Giáo án word công nghệ điện tử 12 kết nối tri thức
- Giáo án ppt công nghệ điện tử 12 kết nối tri thức
- Giáo án chuyên đề công nghệ điện tử 12 kết nối tri thức
- Giáo án ppt chuyên đề công nghệ điện tử 12 kết nối tri thức
- Giải công nghệ điện tử 12 kết nối tri thức
- Phiếu bài tập công nghệ điện tử 12 kết nối tri thức
- Giải chuyên đề công nghệ điện tử 12 kết nối tri thức
- Lý thuyết công nghệ điện tử 12 kết nối tri thức
- Câu hỏi xoay quanh Công nghệ điện tử 12 kết nối tri thức
- Trắc nghiệm đúng sai công nghệ điện tử 12 kết nối tri thức
- Trắc nghiệm trả lời ngắn công nghệ điện tử 12 kết nối tri thức
- Đề thi công nghệ điện tử 12 kết nối tri thức
- Ppt trò chơi AI Công nghệ điện tử 12 Kết nối tri thức
- Video AI mở đầu Công nghệ 12 Điện - Điện tử Kết nối tri thức
Tài liệu khác
- Trắc nghiệm văn 12 kết nối tri thức
- Trắc nghiệm địa lí 12 kết nối tri thức
- Trắc nghiệm hóa học 12 kết nối tri thức
- Trắc nghiệm KTPL 12 kết nối tri thức
- Trắc nghiệm lịch sử 12 kết nối tri thức
- Trắc nghiệm sinh học 12 kết nối tri thức
- Trắc nghiệm toán 12 kết nối tri thức
- Trắc nghiệm quốc phòng 12 kết nối tri thức
- => Xem nhiều môn hơn