Giải chuyên đề KHMT 10 kết nối: Bài 8 Thực hành Kiểm tra tình trạng hoạt động của robot
Hướng dẫn giải chuyên đề Khoa học máy tính 10 kết nối tri thức: Giải bài 8 Thực hành Kiểm tra tình trạng hoạt động của robot. Bài được giải chi tiết, rõ ràng, dễ hiểu. Bài giải giúp học sinh nắm vững kiến thức trong sách giáo khoa, rèn kĩ năng giải bài tập và có phương pháp học tập hiệu quả.
Nội dung chi tiết
LUYỆN TẬP
Em hãy thay đổi cổng kết nối của động cơ Servo sang cổng số 6 trên mạch điều khiển và hiệu chỉnh, thêm câu lệnh ở chương trình trong Hình 8.7 để động cơ servo trở về và dừng tại vị trí 0 độ.

Giải chi tiết:
Thay đổi cổng kết nối của động cơ Servo sang cổng số 6 trên mạch điều khiển và hiệu chỉnh.
Chương trình kiểm tra động cơ servo có thể là:
Khởi động chương trình
14. Xoay động cơ servo từ Cổng 6 đến 180 độ
Đợi 1 giây
14. Xoay động cơ servo từ Cổng 6 đến 90 độ
Đợi 1 giây
14. Xoay động cơ servo từ Cổng 6 đến 0 độ
Đợi 1 giây
VẬN DỤNG
Em hãy lắp ráp mô hình robot có sử dụng động cơ servo và nạp chương trình ở nhiệm vụ 3 để kiểm tra động cơ servo.
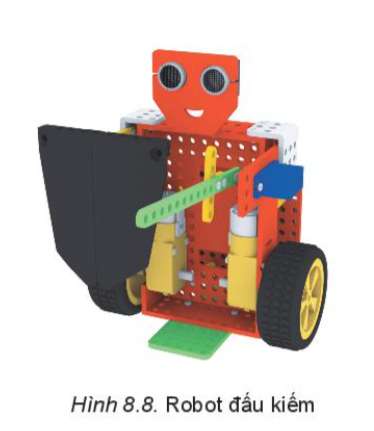
Gợi ý: Em có thể lắp ráp mô hình robot đấu kiếm như Hình 8.8

Giải chi tiết:
Lắp ráp mô hình robot đấu kiếm như Hình 8.8
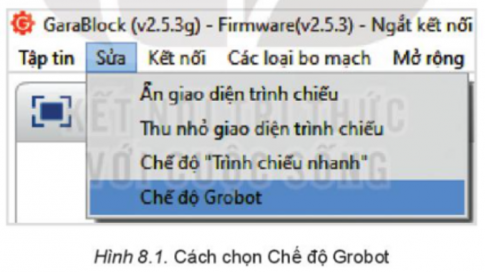
Bước 1. Khởi động phần mềm GaraBlock, chọn Sửa/Chế độ Grobot.
Bước 2. Tạo các câu lệnh lập trình như Hình 8.7

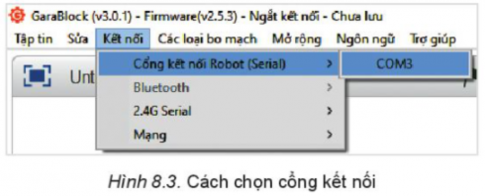
Bước 3. Kết nối bảng mạch điều khiển với máy tính bằng dây nối, chọn Kết nối/Cổng kết nối robot (Serial)/COM3 (Số thứ tự COM có thể thay đổi tùy máy tính).
Bước 4. Chọn Nạp chương trình cho GRobot.

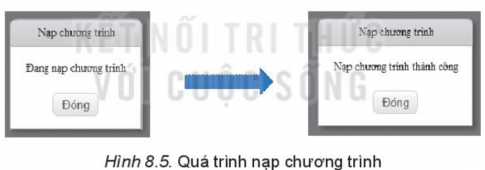
Bước 5. Đợi cho đến khi nạp chương trình hoàn tất.
Bước 6. Rút dây nối ra khỏi bảng mạch điều khiển. Bật công tắc nguồn.
Chuyển bảng mạch điều khiển robot sang chế độ lập trình với máy tính (vòng LED màu trắng).
Sau khi chuyển chế độ thành công, động cơ servo sẽ lần lượt di chuyển đến các vị trí 0o, 90o, 180o và dừng lại.
Tài liệu cùng môn học
- Trắc nghiệm tin học 10 kết nối tri thức
- Giáo án word tin học 10 kết nối tri thức
- Giáo án ppt tin học 10 kết nối tri thức
- Giải tin học 10 kết nối tri thức
- Phiếu bài tập tin học 10 kết nối tri thức
- Giáo án chuyên đề tin học ứng dụng 10 kết nối tri thức
- Giáo án ppt chuyên đề tin học ứng dụng 10 kết nối tri thức
- Giáo án chuyên đề khoa học máy tính 10 kết nối tri thức
- Giáo án ppt chuyên đề khoa học máy tính 10 kết nối tri thức
- Bài tập củng cố Tin học 10 kết nối tri thức
- Trắc nghiệm trả lời ngắn tin học 10 kết nối tri thức
- Trắc nghiệm đúng sai tin học 10 kết nối tri thức
- Đề thi tin học 10 kết nối tri thức
- Giải chuyên đề khoa học máy tính 10 kết nối tri thức
- Giải chuyên đề tin học ứng dụng 10 kết nối tri thức
- Ppt trò chơi AI Tin học 10 Kết nối tri thức
- Video AI mở đầu Tin học 10 kết nối tri thức
Tài liệu khác
- Trắc nghiệm toán 10 kết nối tri thức
- Trắc nghiệm văn 10 kết nối tri thức
- Trắc nghiệm địa lí 10 kết nối tri thức
- Trắc nghiệm lịch sử 10 kết nối tri thức
- Trắc nghiệm KTPL 10 kết nối tri thức
- Trắc nghiệm hóa học 10 kết nối tri thức
- Trắc nghiệm sinh học 10 kết nối tri thức
- Trắc nghiệm quốc phòng 10 kết nối tri thức
- => Xem nhiều môn hơn