Giáo án ppt chuyên đề KHMT 10 kết nối: Bài 8 Thực hành Kiểm tra tình trạng hoạt động của robot
Giáo án ppt chuyên đề Tin học khoa học máy tính 10 kết nối tri thức: Bài 8 Thực hành Kiểm tra tình trạng hoạt động của robot. Bài giảng thiết kế hiện đại, sáng tạo giúp tiết học thêm phần thú vị, giúp giáo viên tiết kiệm thời gian nhưng vẫn có thể ứng dụng công nghệ vào công tác giảng dạy.
Nội dung chi tiết
... Còn nữa ...
CHÀO CẢ LỚP! CHÀO MỪNG CÁC BẠN ĐẾN VỚI BÀI HỌC MỚI!
KHỞI ĐỘNG
ROBOT HAM HỌC
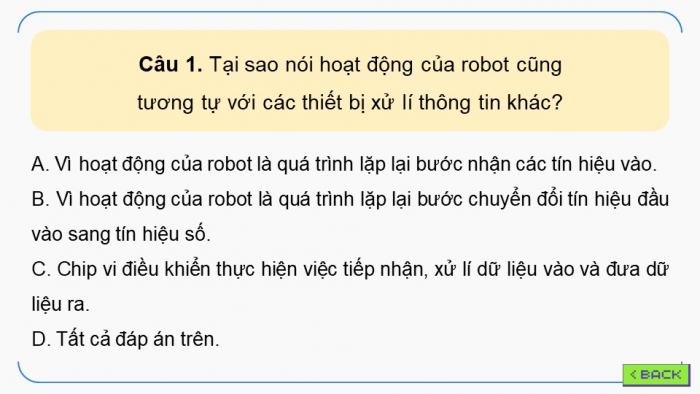
Câu 1. Tại sao nói hoạt động của robot cũng tương tự với các thiết bị xử lí thông tin khác?
A. Vì hoạt động của robot là quá trình lặp lại bước nhận các tín hiệu vào.
B. Vì hoạt động của robot là quá trình lặp lại bước chuyển đổi tín hiệu đầu vào sang tín hiệu số.
C. Chip vi điều khiển thực hiện việc tiếp nhận, xử lí dữ liệu vào và đưa dữ liệu ra.
D. Tất cả đáp án trên.
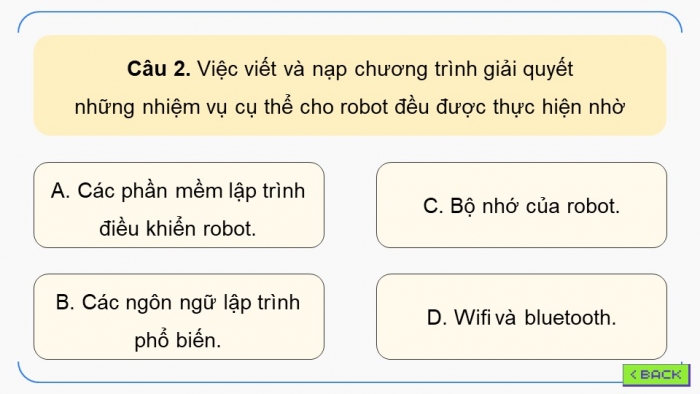
Câu 2. Việc viết và nạp chương trình giải quyết những nhiệm vụ cụ thể cho robot đều được thực hiện nhờ
A. Các phần mềm lập trình điều khiển robot.
B. Các ngôn ngữ lập trình phổ biến.
C. Bộ nhớ của robot.
D. Wifi và bluetooth.
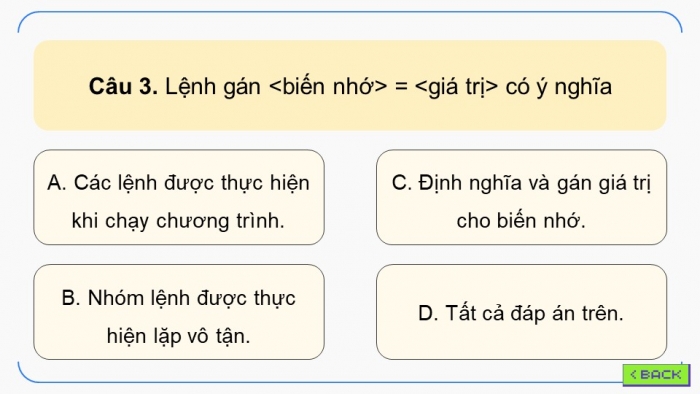
Câu 3. Lệnh gán <biến nhớ> = <giá trị> có ý nghĩa
A. Các lệnh được thực hiện khi chạy chương trình.
B. Nhóm lệnh được thực hiện lặp vô tận.
C. Định nghĩa và gán giá trị cho biến nhớ.
D. Tất cả đáp án trên.
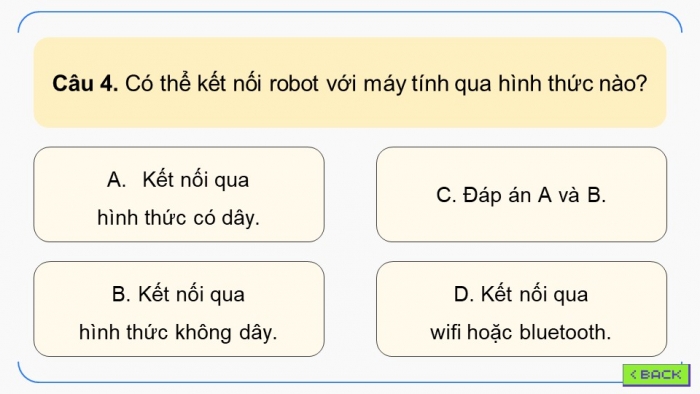
Câu 4. Có thể kết nối robot với máy tính qua hình thức nào?
- Kết nối qua
B. Kết nối qua
hình thức không dây.
C. Đáp án A và B.
D. Kết nối qua
wifi hoặc bluetooth.
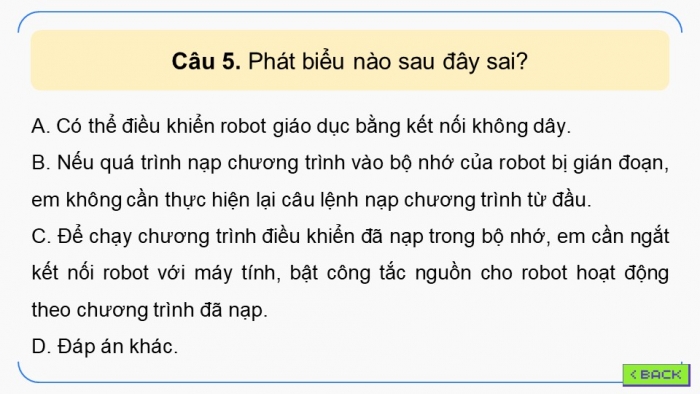
Câu 5. Phát biểu nào sau đây sai?
A. Có thể điều khiển robot giáo dục bằng kết nối không dây.
B. Nếu quá trình nạp chương trình vào bộ nhớ của robot bị gián đoạn, em không cần thực hiện lại câu lệnh nạp chương trình từ đầu.
C. Để chạy chương trình điều khiển đã nạp trong bộ nhớ, em cần ngắt kết nối robot với máy tính, bật công tắc nguồn cho robot hoạt động theo chương trình đã nạp.
D. Đáp án khác.
BÀI 8: THỰC HÀNH – KIỂM TRA TÌNH TRẠNG HOẠT ĐỘNG CỦA ROBOT
NỘI DUNG BÀI HỌC
1
Nạp chương trình kiểm tra động cơ
2
Nạp chương trình kiểm tra cảm biến siêu âm
3
Nạp chương trình kiểm tra động cơ servo
01
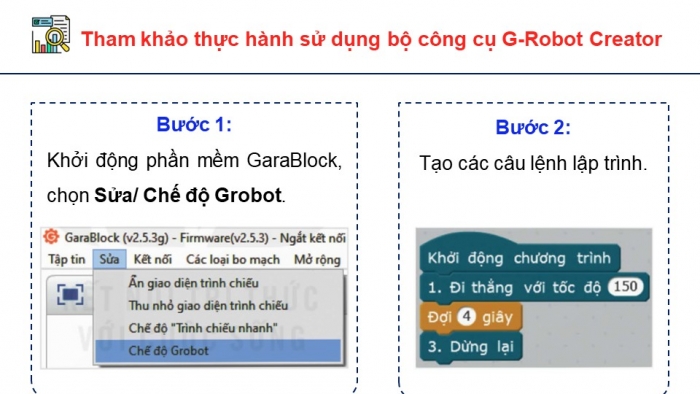
Tham khảo thực hành sử dụng bộ công cụ G-Robot Creator
Bước 1:
Khởi động phần mềm GaraBlock, chọn Sửa/ Chế độ Grobot.
Bước 2:
Tạo các câu lệnh lập trình.
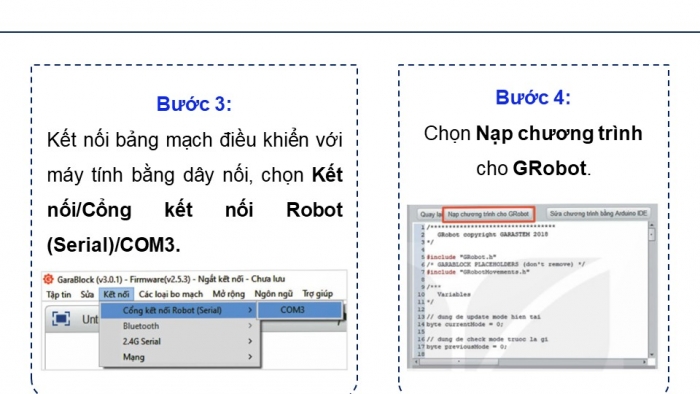
Bước 3:
Kết nối bảng mạch điều khiển với máy tính bằng dây nối, chọn Kết nối/Cổng kết nối Robot (Serial)/COM3.
Bước 4:
Chọn Nạp chương trình cho GRobot.
Bước 5:
Đợi cho đến khi
chương trình nạp hoàn tất.
Bước 6:
Rút dây nối khỏi bảng mạch điều khiển. Bật công tắc nguồn.
NẠP CHƯƠNG TRÌNH KIỂM TRA CẢM BIẾN SIÊU ÂM
02
Tham khảo thực hành sử dụng bộ công cụ G-Robot Creator
Bước 1:
Khởi động phần mềm GaraBlock, chọn Sửa/ Chế độ Grobot.
Bước 2:
Thực hiện chương trình
kiểm tra cảm biến siêu âm.
Bước 3:
Kết nối bảng mạch điều khiển với máy tính bằng dây nối, chọn Kết nối/Cổng kết nối Robot (Serial)/COM3.
Bước 4:
Chọn Nạp chương trình cho GRobot.
Bước 5:
Đợi cho đến khi
chương trình nạp hoàn tất.
Bước 6:
Rút dây nối khỏi robot. Bật công tắc nguồn.
Kết quả
Nếu phía trước cảm biến siêu âm 20 cm
có vật cản, động cơ sẽ dừng.
Nếu không có vật cản, động cơ xoay liên tục.
03
Tham khảo thực hành sử dụng bộ công cụ G-Robot Creator
Bước 1:
Khởi động phần mềm GaraBlock, chọn Sửa/ Chế độ Grobot.
Bước 2:
Thực hiện chương trình kiểm tra động cơ servo.
Bước 3:
Kết nối bảng mạch điều khiển với máy tính bằng dây nối, chọn Kết nối/Cổng kết nối Robot (Serial)/COM3.
Bước 4:
Chọn Nạp chương trình cho GRobot.
Bước 5:
Đợi cho đến khi
chương trình nạp hoàn tất.
Bước 6:
Rút dây nối khỏi robot.
Bật công tắc nguồn.
LUYỆN TẬP
Em hãy thay đổi cổng kết nối của động cơ Servo sang cổng số 6 trên mạch điều khiển và hiệu chỉnh, thêm câu lệnh ở chương trình trong Hình 8.7 để động cơ servo trở về và dừng tại vị trí 0 độ.
?
Hình 8.7. Chương trình kiểm tra động cơ servo
VẬN DỤNG
Em hãy lắp ráp mô hình robot có sử dụng động cơ servo và nạp chương trình ở nhiệm vụ 3 để kiểm tra động cơ servo.
?
Bảng 8.1: Phiếu đánh giá kết quả lập trình điều khiển robot
--------------- Còn tiếp ---------------
Tài liệu cùng môn học
- Trắc nghiệm tin học 10 kết nối tri thức
- Giáo án word tin học 10 kết nối tri thức
- Giáo án ppt tin học 10 kết nối tri thức
- Giải tin học 10 kết nối tri thức
- Phiếu bài tập tin học 10 kết nối tri thức
- Giáo án chuyên đề tin học ứng dụng 10 kết nối tri thức
- Giáo án ppt chuyên đề tin học ứng dụng 10 kết nối tri thức
- Giáo án chuyên đề khoa học máy tính 10 kết nối tri thức
- Giáo án ppt chuyên đề khoa học máy tính 10 kết nối tri thức
- Bài tập củng cố Tin học 10 kết nối tri thức
- Trắc nghiệm trả lời ngắn tin học 10 kết nối tri thức
- Trắc nghiệm đúng sai tin học 10 kết nối tri thức
- Đề thi tin học 10 kết nối tri thức
- Giải chuyên đề khoa học máy tính 10 kết nối tri thức
- Giải chuyên đề tin học ứng dụng 10 kết nối tri thức
- Ppt trò chơi AI Tin học 10 Kết nối tri thức
- Video AI mở đầu Tin học 10 kết nối tri thức
Tài liệu khác
- Trắc nghiệm toán 10 kết nối tri thức
- Trắc nghiệm văn 10 kết nối tri thức
- Trắc nghiệm địa lí 10 kết nối tri thức
- Trắc nghiệm lịch sử 10 kết nối tri thức
- Trắc nghiệm KTPL 10 kết nối tri thức
- Trắc nghiệm hóa học 10 kết nối tri thức
- Trắc nghiệm sinh học 10 kết nối tri thức
- Trắc nghiệm quốc phòng 10 kết nối tri thức
- => Xem nhiều môn hơn